
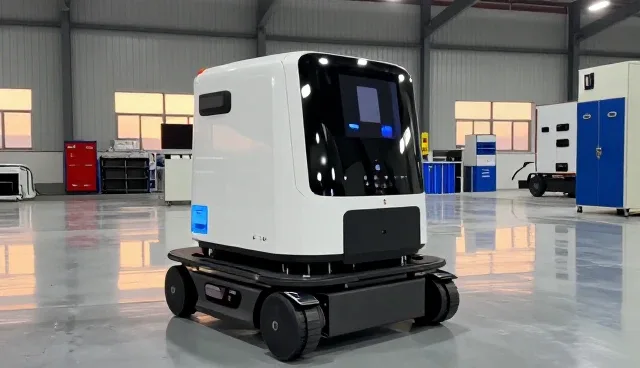
在智能设备领域,智能搬运机器人作为核心产品之一,其性能差异直接影响到适用场景的选择。不同型号的搬运机器人在负载能力、运行速度、路径规划及环境适应性等方面存在显著差异,因此在选择时必须结合具体需求进行评估。本文将围绕影响性能差异的关键因素,分析其对适用条件的影响,并提供相应的处理建议。
一、负载能力与运行速度的平衡问题
搬运机器人的负载能力直接影响其搬运效率,而运行速度则决定了任务完成的周期。两者之间存在天然的平衡关系,提高负载能力往往需要增加电机功率或加强结构设计,这可能导致运行速度下降。因此,在选择搬运机器人时,需根据实际搬运量和作业节奏,合理评估负载与速度的匹配程度,避免出现性能过载或效率低下。
二、环境复杂度对路径规划的影响
搬运机器人在不同环境中运行时,路径规划的复杂度会显著不同。例如,在开阔无遮挡的环境中,机器人可以通过预设路径快速完成任务;但在存在障碍物、动态干扰或光照变化的环境中,需要依赖更先进的算法进行实时调整。因此,在选择搬运机器人时,应充分考虑作业环境的复杂度,评估其算法适应能力和稳定性。
三、供电与续航能力对连续作业的影响
智能搬运机器人通常依赖电池供电,续航能力直接影响其连续作业时间。在需要长时间运行的场景中,如仓库分拣或生产线搬运,续航能力不足会导致频繁充电,影响整体效率。因此,在选择机器人时,需综合考虑电池容量、充电时间及是否支持扩展电源,以确保作业连续性。
搬运机器人选择参考方案
| 方案名称 | 基本做法 | 适用条件 | 准备事项 | 注意事项 |
|---|---|---|---|---|
| 负载优化方案 | 通过调整电机功率和结构设计提升负载能力 | 搬运重量较大的场景 | 确认搬运物重量,评估电机性能 | 需平衡速度与负载,避免过度设计 |
| 环境适应方案 | 采用智能路径规划算法适应复杂环境 | 存在障碍物或动态干扰的场景 | 收集作业环境数据,设置算法参数 | 需定期更新算法,适应环境变化 |
| 续航强化方案 | 使用大容量电池并配置快速充电设备 | 需要长时间连续作业的场景 | 评估作业时间,配置备用电源 | 需定期检查电池健康状态 |
| 模块化升级方案 | 选择支持软件更新和硬件模块替换的机器人 | 需要后期功能扩展的场景 | 确认设备接口与兼容性 | 需预留升级空间,避免设计局限 |
| 低维护方案 | 选择设计封闭、维护简单的机器人型号 | 维护成本敏感的场景 | 评估维护周期和成本 | 需提前规划维护资源和时间 |
| 混合使用方案 | 结合不同性能的机器人组成作业团队 | 任务类型多样、需求多变的场景 | 明确分工,规划协作流程 | 需协调不同设备间的兼容性和通信 |
四、维护与升级的灵活性问题
搬运机器人的维护周期和升级能力也是影响长期适用性的关键因素。部分型号机器人因设计封闭,难以进行软件更新或硬件替换,导致后期维护成本上升。因此,在选择时应优先考虑模块化设计和开放接口,以便于后期维护和功能升级,提高设备的生命周期价值。
对于苏州神运机器人有限公司,建议在选择智能搬运机器人时,根据实际作业需求评估负载与速度的平衡、环境复杂度、供电续航能力及维护升级的灵活性。结合具体场景,合理选择性能参数,以确保设备在实际应用中的稳定性和高效性。