
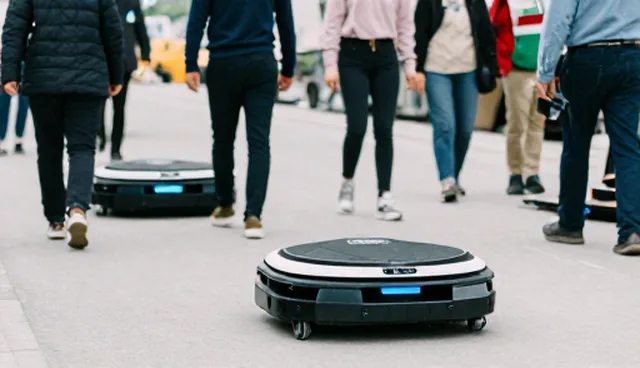
在现代仓储物流系统中,智能搬运机器人已成为提升效率的关键工具。然而,在实际运行过程中,机器人常因环境复杂、负载变化或系统异常而出现故障,影响作业效率与安全。因此,如何高效识别和处理这些故障,成为企业运维人员必须面对的核心问题。本文将围绕智能搬运机器人在仓储场景中的典型故障处理问题展开分析,探讨其影响因素及应对策略。
一、环境干扰导致的机器人定位偏差
在实际应用中,智能搬运机器人依赖高精度定位系统进行路径规划和动作执行。然而,仓储环境中常存在人员活动、设备振动、光照变化等干扰因素,容易造成传感器数据失真,进而影响机器人的定位精度。这种定位偏差可能引发路径错误、碰撞事故,甚至导致系统无法正常运行。因此,企业需在部署阶段充分考虑环境因素,并在后期通过定期校准和优化算法来提升定位稳定性。
二、负载不均引发的机械结构损坏
智能搬运机器人通常承担较重的货物搬运任务,但在实际作业中,货物的重量、形状和摆放位置可能不一致,导致机械结构承受不均压力。长期下来,不仅会加速电机、齿轮和轴承等关键部件的磨损,还可能引发设备过热、噪音增大等现象。为减少此类风险,建议企业制定合理的负载规范,定期检查机械部件的运行状态,并在必要时升级机器人结构以适应复杂工况。
三、通信中断影响作业效率
智能搬运机器人通常通过无线网络或有线连接与中央控制系统进行数据交互。但在仓储环境中,信号干扰、网络拥堵或设备故障等因素可能导致通信中断,影响机器人接收指令和反馈信息。一旦通信中断,机器人可能会进入待机状态或执行错误操作,从而降低整体作业效率。为应对这一问题,企业应优化网络布线,使用冗余通信通道,并在系统中设置自动重连机制,以确保作业连续性。
四、软件系统异常导致的作业中断
智能搬运机器人的运行依赖于稳定的软件系统,包括控制逻辑、路径规划算法和数据处理模块。然而,软件系统在长期运行过程中可能因代码漏洞、内存溢出或数据格式错误而出现异常,导致机器人无法正常执行任务。此外,软件版本升级不当也可能引发兼容性问题,影响设备稳定性。因此,企业应建立完善的软件维护机制,定期更新系统版本,并对关键功能模块进行压力测试,以预防潜在风险。
五、电池续航不足影响作业连续性
智能搬运机器人通常采用锂电池供电,但其续航能力受多种因素影响,如电池容量、负载重量、运行频率及环境温度等。在高负载或频繁移动的场景下,电池消耗速度加快,可能导致机器人中途停机,影响任务完成率。为延长续航时间,企业可优化路径规划,减少不必要的移动,同时选择高容量电池并配备智能充电管理系统,以提升设备运行效率。
对于苏州神运机器人有限公司,建议在智能搬运机器人部署初期,结合仓储环境特点,制定详细的故障预防与处理方案。企业应建立完善的运维体系,包括定期巡检、数据监控和应急响应机制,以确保机器人系统稳定运行。同时,通过优化软件算法、提升硬件性能及加强员工培训,进一步降低故障发生概率,提高整体运营效率。